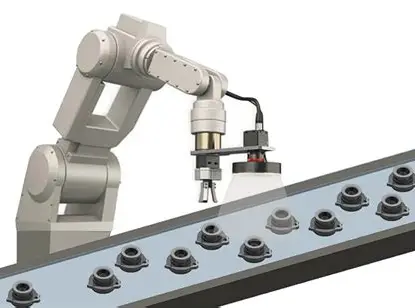
 工业机器人 2D 视觉抓取定位系统基于 YOLO 目标检测完成零件定位,通过图像坐标与机械臂坐标转换生成抓取位姿,并结合 MQTT、TCP Socket 与仿真机械臂完成零件识别、定位和吸取流程。
- Python
- YOLO
- OpenCV
- MQTT
- +2
科研、工程与个人项目作品。
3 篇内容
这里展示科研、工程、课程、开源与个人项目。
工业机器人 2D 视觉抓取定位系统基于 YOLO 目标检测完成零件定位,通过图像坐标与机械臂坐标转换生成抓取位姿,并结合 MQTT、TCP Socket 与仿真机械臂完成零件识别、定位和吸取流程。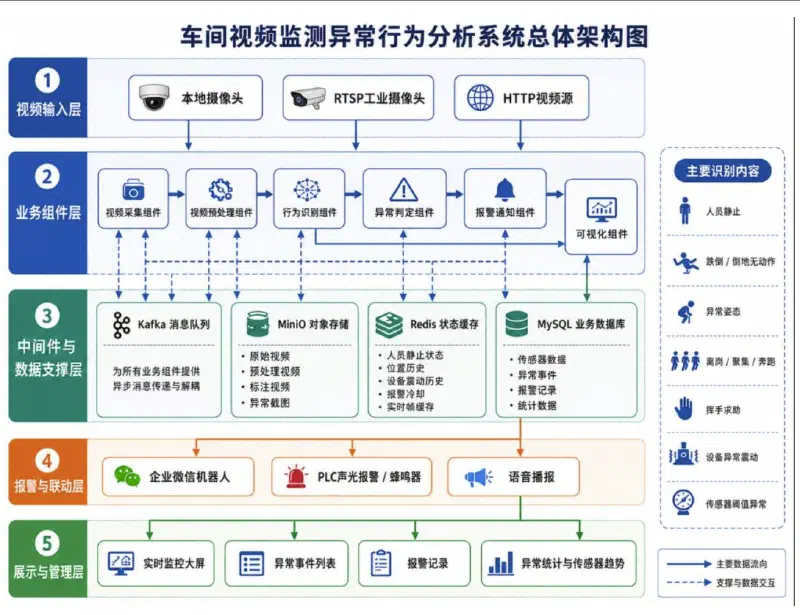 基于 Kafka 事件驱动与 OpenPose 姿态识别的车间视频监测异常行为分析系统面向工业车间安全监测场景,基于 Kafka 构建事件驱动式组件化架构,融合 YOLO、OpenPose、光流分析与 PLC/Modbus,实现人员异常行为、设备异常状态和传感器异常的实时监测、报警与可视化。
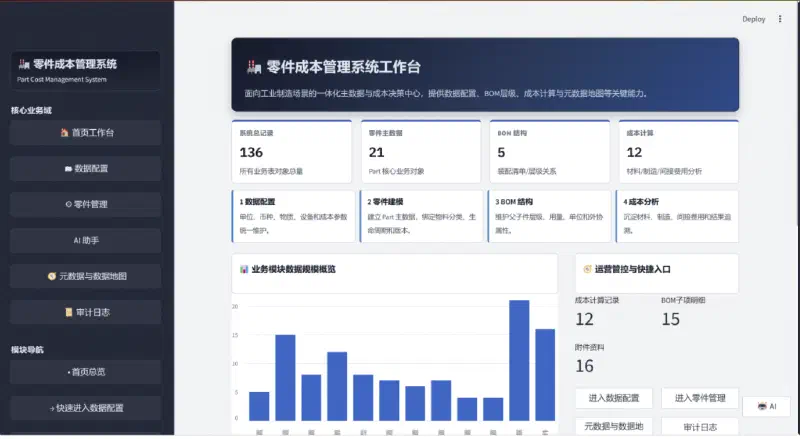 面向工业数据管理的零件成本管理系统面向工业制造场景设计并实现的零件成本管理系统,围绕零件主数据、BOM、成本计算、元数据治理与 AI 助手构建完整业务流程,并结合数据标准化、数据同源和元数据驱动的数据治理思想。
工业机器人 2D 视觉抓取定位系统基于 YOLO 目标检测完成零件定位,通过图像坐标与机械臂坐标转换生成抓取位姿,并结合 MQTT、TCP Socket 与仿真机械臂完成零件识别、定位和吸取流程。
基于 Kafka 事件驱动与 OpenPose 姿态识别的车间视频监测异常行为分析系统面向工业车间安全监测场景,基于 Kafka 构建事件驱动式组件化架构,融合 YOLO、OpenPose、光流分析与 PLC/Modbus,实现人员异常行为、设备异常状态和传感器异常的实时监测、报警与可视化。
面向工业数据管理的零件成本管理系统面向工业制造场景设计并实现的零件成本管理系统,围绕零件主数据、BOM、成本计算、元数据治理与 AI 助手构建完整业务流程,并结合数据标准化、数据同源和元数据驱动的数据治理思想。